Как влияют шины на плавность хода автомобиля

Влияние конструктивных факторов на плавность хода автомобиля
Большое влияние на плавность хода машины оказывают конструктивные особенности ее ходовой части. Применение независимой подвески передних колес позволяет получить отношение статических прогибов передней и задней подвесок, близкое к единице. В результате при наезде автомобиля на препятствие галопирования практически не происходит, так как кузов перемещается параллельно самому себе. Применение независимой подвески для задних ведущих колес значительно усложняет конструкцию привода колес и поэтому в автомобилях используется ограниченно.
Одним из способов повышения плавности хода является применение мягких подвесок, которые могут иметь большой статический прогиб. Однако применение таких подвесок связано с рядом трудностей из-за того, что при движении автомобиля по плохим дорогам и неровностям прогибы подвесок достигают чрезмерных величин и возможны удары об ограничители колебаний подвесок. Чрезмерный прогиб может вызвать поломку подвесок, снижает прочность автомобиля при частых ударах об ограничители и ухудшает плавность хода.
Широкое распространение на грузовых автомобилях получили подвески переменной жесткости, которые имеют два упругих элемента различной жесткости. В такой подвеске более мягкий элемент обеспечивает большой прогиб, а более жесткий — вступает в работу, когда первый имеет прогиб, близкий к максимальному. В качестве упругого элемента применяются рессоры, пружины, пневматические упругие элементы и торсионы.
Рекламные предложения на основе ваших интересов:
Дополнительные материалы по теме:
- Смесеобразование в дизельных двигателях
- Новые энергонасыщенные тракторы
- Основные направления в развитии конструкций тракторов
- Типаж тракторов и двигателей
- Испытание трактора
- Устойчивость трактора
- Отопление и вентиляция кабины
- Лебедка автомобиля
- Тягово-сцепное устройство

Рис. 1. Кривая вертикальных затухающих колебаний кузова автомобиля
В настоящее время широкое распространение получили пружины, пневматические упругие элементы, реже — торсионы. Торсионы п пружины по сравнению с листовыми рессорами имеют меньшие массы, большую долговечность, практически не имеют внутреннего трения, просты в изготовлении и не нуждаются в уходе. Пневматическая подвеска обеспечивает высокую плавность хода, а также возможность регулирования в широких пределах жесткости подвески высоты кузова и гашения колебаний.
Гашение возникающих колебаний в подвесках современных автомобилей производится амортизаторами, которые оказывают существенное влияние на плавность хода. Применяемые в настоящее время гидравлические амортизаторы не дают накапливаться колебаниям масс автомобиля при частом воздействии неровностей дороги; они поглощают значительную часть энергии колебательного процесса, особенно если неровности являются периодическими с частотой возмущения, приближающейся к зоне резонанса.
Большое влияние на плавность хода автомобиля оказывают шины. Для улучшения плавности хода целесообразно иметь шины возможно меньшей жесткости. Уменьшение жесткости шин достигается снижением в них давления воздуха и увеличением ширины профиля.
Способы повышения плавности хода автомобиля
Так как наряду с упругим элементом подвески на плавность хода оказывают влияние упругие свойства шины, го целесообразно устанавливать на автомобиль шины с меньшей жесткостью.
На жесткость шины влияет ее конструкция, ширина профиля и давления воздуха в ней.
Использование независимых подвесок по сравнению с зависимыми также повышает плавность хода, так как в этом случае существенно уменьшается галопирование.
Другим важным условием обеспечения плавности хода является оптимальная расстановка колес по длине автомобиля. Каждая неровность дороги передает на автомобиль не один, а серию импульсов, воздействующих последовательно на каждое колесо. В зависимости от расстановки колес в одних и тех же дорожных условиях эти импульсы могут для одного автомобиля усиливать колебания, для другого ослаблять.
9.4. Способы повышения плавности хода автомобиля
Шины влияют на высокочастотные колебания автомобиля. Для улучшения плавности хода автомобиля целесообразно иметь шины возможно меньшей жесткости. В связи с этим стремятся уменьшить их жесткость путем снижения давления воздуха в них и увеличения ширины профиля. Применение независимой подвески передних колес позволяет получить отношение статических прогибов передней и задней подвесок, близкое к единице. В результате при наезде автомобиля на препятствие галопирования практически не происходит, так как кузов перемещается параллельно самому себе. При применении независимой подвески для задних ведущих колес значительно усложняется конструкция привода колес. Поэтому, как правило, независимую подвеску применяют только для передних колес. В качестве упругого элемента независимой подвески используют пружины, а в последнее время — пневматические упругие элементы, реже — торсионы. Пружины и торсионы по сравнению с листовыми рессорами имеют меньшие массы, большую долговечность, практически не имеют внутреннего трения, просты в изготовлении и не нуждаются в уходе. Пневматическая подвеска обеспечивает высокую плавность хода благодаря небольшой жесткости и благоприятному характеру изменения упругой характеристики, а также возможность регулирования в широких пределах жесткости подвески и высоты кузова.
10. Динамика криволинейного движения
10.1. Значение и особенности криволинейного движения
В условиях эксплуатации автотранспортные средства большую часть времени движутся по криволинейным траекториям. Однако если радиус кривой превышает 500 — 700 м, то движение по ней практически ничем не отличается от прямолинейного движения. Поэтому к криволинейному относят условно только такое движение, когда радиус кривой меньше указанного значения. В отличие от прямолинейного, криволинейное движение имеет свои особенности, которые связаны с действием поперечных сил инерции и приложением к колесам боковых реакций.
10.2. Силы и моменты, обеспечивающие поворот
Условием перехода автомобиля в криволинейное движение является приложение к нему центростремительных сил, т.е. таких сил, которые направлены поперек продольной оси и создают поворачивающий момент. Образование таких сил обеспечивают передние управляемые колеса, которые при повороте в ту или иную сторону образуют с продольной осью автомобиля некоторый угол . Как известно, управляемые колеса автомобиля могут быть ведомыми и ведущими. Вначале рассмотрим механизм образования центростремительных сил при повороте ведомых колес (рис. 54).  Рис. 54. Схема сил при повороте заднеприводного автомобиля При повороте ведомых управляемых колес на угол к ним прикладываются поперечные реакции (Rу1л и Rу1п), результирующий вектор которых (Rу1 = Rу1л + Rу1п) можно приложить к середине передней оси в точке А. В этой же точке можно приложить и результирующий вектор продольных реакций (Rх1 = Rх1л + Rх1п). Проекции указанных сил на продольную ось образуют продольное сопротивление, которое при равномерном движении автомобиля уравновешивается толкающим усилием (Рт), создаваемым задними ведущими колесами: Rу1sin.+ Rх1cos = Рт. (209) Величина толкающего усилия численно равна сумме продольных реакций на колесах: Рт = Rx2 = Rx2л + Rх2п. (210) Проекция суммарной боковой реакции (Rу1) на поперечную ось, действующая в сторону поворота колес на плече L относительно точки Б, создает поворачивающий момент: Mпов = Rу1cos L,(10.2). (211) Проекция суммарной продольной силы (Rх1), напрaвленная в противоположную сторону создает момент сопротивления повороту: Mсоп1 = Rх1sin L. (212) Если имеется разница в продольных реакциях на задних колесах, то к моменту Mсоп1 добавляется создаваемый ими момент сопротивления: Mсоп2 = (Rх2л — Rх2п) Hк/2, (213) где Нк — колея автомобиля. Момент сопротивления повороту, создаваемый колесами заднего ведущего моста, может быть обусловлен работой межколесного дифференциала или разным сопротивлением качению правого и левого колеса (из-за различий опорной поверхности, разницы в загрузке, а также действия других факторов). Для того, чтобы переход автомобиля в криволинейное движение стал возможен, необходимо, чтобы поворачивающий момент был больше суммарного момента сопротивления повороту: Mпов > Mсоп1 + Mсоп2. (214) Из (214) следует, что необходимым условиям перехода автомобиля в криволинейное движение является такое значение боковых реакций на управляемых колесах, при которых соблюдается следующее неравенство: Rу1 > Rх1tg + (Rх2л — Rх2п) . (215) Минимальный коэффициент сцепления, при котором обеспечивается поворот автомобиля, можно найти, принимая Rу1 2 + Rх1 2 = (Ga1) 2 и Rх1 = Ga1 и решая неравенство (215) относительно : min . (216) Как следует из полученной формулы, требования к коэффициенту сцепления тем выше, чем больше угол поворота управляемых колес, выше сопротивление опорной поверхности, а также больше момент сопротивления повороту задних колес и меньше масса, приходящаяся на управляемые колеса. При отсутствии момента Mсоп2 (Rх2л = Rх2п) переход в криволинейное движение значительно облегчается, т.к. min = . (217) В отличие от автомобиля с ведомыми управляемыми колесами, поворот автомобиля, управляемые колеса которого являются ведущими и повернуты на угол q к продольной оси (рис. 55), обеспечивают не только боковые (Rу1), но и направленные по ходу движения продольные реакции (Rу1): Mпов = Rу1cosqL + Rх1sinqL. (218) Заметим, что для поворота такого автомобиля, как правило, вполне достаточно только продольных реакций. Это свидетельствует о том, что перевод в криволинейное движение автомобиля, передние управляемые колеса которого являются ведущими, осуществляется гораздо легче, чем автомобиля с ведомыми. Указанное преимущество особенно велико у переднеприводных автомобилей, задние колеса которых являются ведомыми и не создают значительного сопротивления повороту, т.к. разница продольных реакций на них (Rх2л — Rх2п), как правило, невелика из-за малых абсолютных значений коэффициентов сопротивления качению (Df2 » 0):
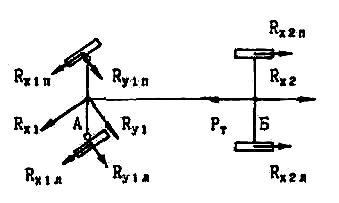 Рис. 55. Схема сил при повороте переднеприводного автомобиля Mсоп2 = (Rх2л — Rх2п)Нк/2 = Gа2Df2Нк/4. (219) Таким образом, с точки зрения динамики поворота переднеприводные автомобили имеют значительные преимущества перед заднеприводными.
[видос] Плавность хода.
Текст специально для офисных бездельников, которые не хотят палиться перед начальством в наушниках:
Как вы поняли, здесь пойдёт речь о том, что заставляет ваш позвоночник осыпаться в трусы.
Плавность хода оценивается частотой колебания кузова с грузом и пассажирами на подвеске.
Наиболее комфортная для человека частота колебаний – это естественная для на нас, которую мы испытываем при ходьбе, то есть примерно 1 герц.
Если выше, то жестко, а если ниже, то может укачивать.
Достижение этого параметра обеспечивается соответствием жесткости упругого элемента приходящейся на него массе кузова с грузом и пассажирами.
То есть, на тяжелом автомобиле пружины должны быть жестче чем на лёгком при равной плавности хода.
Но одно получается фактически неизменно: статический прогиб упругого элемента, и он должен быть равен примерно 25 сантиметров.
То есть, это разница между высотой пружины в свободном состоянии вне автомобиля и её высотой в подвеске, под массой кузова автомобиля с пассажирами и грузом.
При чём, в приведённом к колесу виде. В одних подвесках пружины работают напрямую, а в других через рычаг. Вот эту рычажность нужно учитывать.
К сожалению, по ряду объективных причин, на практике так получается очень редко, и в реальности на большинстве современных автомобилей жесткость подвески гораздо выше желаемой.
Во-первых, при низкой жесткости сложно добиться необходимой энергоёмкости. То есть, чтобы мягкую подвеску не пробивало при наезде на препятствия, необходимо делать большой ход сжатия.
Большой ход сжатия мешают сделать 2 вещи: ограничения по компоновке и ограничения по кинематике подвески.
Все рычаги подвески работают по радиусам и при большом ходе увеличиваются нежелательные взаимные перемещения элементов подвески.
Частично проблему энергоёмкости решают применением буферов сжатия.
В этом случае, при сильных ходах, после касания буферов, жесткость подвески складывается из жесткости пружины и жесткости резинового буфера.
Буферы также бывают сложной формы, которая обеспечивает многоступенчатую характеристику. В начале сжатия буфера он сжимается по всей длине, потом узкие части смыкаются, и жесткость увеличивается ещё сильнее.
Естественно, при достижении буфера ходом подвески, плавность хода выходит за рамки комфорта.
Чем меньше и легче легковой автомобиль, тем сложнее добиться на нём хорошей плавности хода.
Чем автомобиль легче – тем мягче требуется пружина для обеспечения комфортной частоты колебаний. А чем мягче пружина – тем сильнее высота посадки автомобиля на подвеске зависит от его загрузки, а вместе с этим и кинематика подвески. А 4-5 не менее жирных задниц в него по любому нужно посадить.
И чем меньше автомобиль – тем как правило короче рычаги подвески, меньше радиусы по которым они работают и тем меньше допустима разница уровня. Поэтому, как правило, чем меньше и легче автомобиль – тем сильнее приходится приносить комфорт в жертву грузоподъёмности и кинематике.
Ситуацию может спасти только пневматическая или гидропневматическая повдески. С такими подвесками высота посадки кузова на подвеске не зависит от загрузки. Преимущество колоссальное! Но, это дорого и хлопотно и применяется только на автомобилях бизнес и премиум класса.
Стабилизатор поперечной устойчивости предназначен для увеличения угловой жесткости подвески. Угловая жесткость подвески – это жесткость сопротивления подвески крену кузова под действием центробежной силы. Необходимо это для двух целей. Во-первых, для того, чтобы положение рычагов подвески при крене в поворотах не выходило за предельно допустимые с точки зрения кинематики. Во-вторых, для обеспечения заданного соотношения угловых жесткостей, что нужно для управляемости, о которой я расскажу в соответствующей серии.
К сожалению, применение стабилизатора имеет негативный эффект на плавность хода. Когда автомобиль наезжает на препятствие обоими колёсами оси, стабилизатор на плавность хода не влияет. Однако, при наезде на препятствие одним колесом, суммарная жесткость складывается из жесткости пружины и жесткости стабилизатора.
Также существует поверие, что на плавность хода влияют шины. Я могу сказать так. Если ваши шины положительно повлияли на плавность хода, значит они либо спущены, либо по какой-то другой причине слишком сильно склонны к деформации, что означает повышенное сопротивление движению, расход топлива, плохую динамику и скорее всего сильный увод. Жесткость нормальной шины настолько высока в сравнении с жесткостью подвески автомобиля, что её влияние на плавность хода ничтожна.
И усилие амортизаторов тоже оказывает весьма косвенное влияние на плавность хода, кроме ситуаций, когда они начинают подклинивать от перегрева или наоборот застывания масла в них на адском морозе.
Уже лет 70 автопром мира ведёт исследования по активным подвескам, но по сей день, не существует ни одной серийной модели с ПОЛНОЦЕННОЙ активной подвеской.
В теории идея проста как всё гениальное: датчик перед колесом сканирует профиль дороги, а подвеска колесом обкатывает все неровности. Как результат – идеально гладкое движение кузова.
Даже ЗиЛ членовоз с такой подвеской испытывали ещё в 70-ых годах прошлого века.
Всё это очень красиво выглядит на рекламных роликах компаний, ведущих разработки.
Но, в реальности есть ряд проблем, пока мешающих активной подвеске стать серийным решением.
1) Огромные энергозатраты на работу исполнительных механизмов подвески.
2) Адекватность показаний датчиков при движении по уплотняемым опорным поверхностям. То есть, грунт или снег.
3) Отработка нештатных ситуаций, например занос.
4) Плохая информативность для водителя. Не чувствуется ни скорость, ни сцепление с дорогой.
Поэтому, по настоящее время, существуют только такие серийные варианты подобной подвески, которые могут быть притянуты к понятию «активной» подвески разве что за уши.
Чем и занимается маркетинг их производителей. То есть, в очень урезанном варианте.
Хотя, даже в урезанном варианте эта технология может давать неплохую прибавку плавности хода.
Естественно, всё это очень дорогие накрутки к стоимости владения автомобилем. Применение разумно только для премиум класса.
Подводя итог по плавности хода, можно сказать, что для коротких поездок по ровному асфальту подходит и маленький жесткий автомобиль, то есть например, если вы живёте в городе и работаете в офисе.
А вот для длинных поездок по плохим дорогам лучше иметь мягкий, большой и тяжелый. Это например, если вы живёте в деревне в нескольких десятках километров от города, в который часто ездите по делам, но туда ведёт разбитая дорога.
Но вообще говоря, учитывая наш климат, при котором дороги превращаются в адский танкодром после первой зимней оттепели, применение маленьких жестких автомобилей евроазиатского образца в нашей стране не кажется мне хорошей идеей.