Форум АСУТП

Promserg здесь недавно
Сообщения: 12 Зарегистрирован: 05 мар 2017, 11:19 Имя: Дмитрий Страна: Россия Благодарил (а): 1 раз Поблагодарили: 2 раза
Увеличение момента асинхронного двигателя
Сообщение Promserg » 16 фев 2019, 11:00
Добрый день.
У нас на производстве для перемещения мостового крана используются мотор-редуктора DEMAG AUK40DD ZBA80 B4 B020 с асинхронным двигателем 0,75 квт-1410 об.м на обеих сторонах крана. Питаются они от одного частотного преобразователя SEW MOVITRAC MC07B0040-5A3-4-00 на 4 квт. Используется линейный режим разгона и s образный режим торможения. Для торможения двигателя программно рассчитываются точки начала торможения(их 2). По первой точке торможения скорость снижается с 50 Гц на 50 процентов, далее по второй точке снижается с 50% до 5% (2,5-3Гц). После чего кран едет на 2,5-3 Гц до указанной точки где он должен остановиться, при подъезде на указанную точку задание с двигателя снимается и включается механический тормоз.
Но существует проблема, при переходе на 2,5-3Гц крану порой не хватает усилия, например если деталь на кране потяжелее и он не доезжает. Лечиться это поднятием задания с 2,5-3Гц % на 4Гц например. Но при движении и последующем переходе на 4Гц кран порой по инерции проезжает стояночное место. Включается реверс(это заложено программой) и кран докатывается к стояночному месту и может его проехать снова. Выходит ошибка крана на позиционирование. Если ставить 2,5-3Гц или ниже кран просто не сдвинется с места, не хватает момента.
Пытались в частотнике поднять момент за счет увеличения напряжения при низких частотах (параметр 321). Поднимали этот параметр до 30% результата не дало. Может стоит установить двигателю предварительное намагничивание обмотки на пару секунд на время старта ?
Вообще есть еще задумка установить синхронные двигатели на ту же мощность или на 1.1Квт.
Но меня терзают некоторые сомнения относительно выбора синхронного двигателя.
Для запуска синхронного двигателя планируем использовать асинхронный пуск. Но прочитав здесь https://studfiles.net/preview/5338207/page:10/
Стало непонятно следующее: «При включении напряжения трехфазной сети в обмотку статора синхронного двигателя возникает вращающееся магнитное поле, которое, пересекая короткозамкнутую (пусковую) обмотку, заложенную в полюсных наконечниках ротора, индуктирует в ней токи. Эти токи, взаимодействуя с вращающимся полем статора, приведут ротор во вращение. При достижении ротором наибольшего числа оборотов (95—97% синхронной скорости) рубильник переключают так, чтобы обмотку ротора включить в сеть постоянного напряжения.»
То есть получается для того что бы двигатель вошел в синхронный режим его надо раскрутить вначале почти до максимальных оборотов. Но дело в том, что нам большой момент необходим при старте двигателя.
Подскажите как можно при низких частотах поднять момент на асинхронном двигателе с помощью частотного преобразователе на время старта. И по поводу синхронного двигателя, подскажите, оправдана ли идея с его выбором?
Promserg

paul-th не первый раз у нас
Сообщения: 305 Зарегистрирован: 19 мар 2015, 08:46 Имя: Павел. Страна: Россия город/регион: Екатеринбург Благодарил (а): 3 раза Поблагодарили: 25 раз Забанен: Бессрочно
Увеличение момента асинхронного двигателя
Сообщение paul-th » 16 фев 2019, 14:01
По синхронному движку сложно сказать, двигателя же в паре работают или у вас отдельно на каждый движок ПЧ стоит? Попробовать включить режим VFC, если он не включен. Есть смысл в замене двигателей с 0.75 до 1.1-1.5 квт. в паре получится 3 квт. для форсировки тока возможно понадобится увеличить мощность ПЧ до 5.6 квт. А на этих кранах с перемещением моста не вы одни мучаетесь, какая то сырая разработка.
paul-th
Михайло почётный участник форума
Сообщения: 3530 Зарегистрирован: 10 ноя 2009, 04:58 Имя: Толмачев Михаил Алексеевич город/регион: г. Чехов, МО Благодарил (а): 4 раза Поблагодарили: 236 раз
Увеличение момента асинхронного двигателя
Сообщение Михайло » 16 фев 2019, 15:42
Синхронные движки работают только с датчиком угла поворота (энкодером) и, соответственно, каждый двигатель подключается к отдельному сервоусилителю.
Чтобы увеличить вращающий момент при старте, нужно поднять напряжение в этот момент.
Векторное управление лучше скалярного тем, что система управления сама подберет нужное напряжение (точнее нужный вектор) для заданного темпа ускорения/торможения. При скалярном управлении эта величина неуправляема. Но есть одна штучка — компенсация скольжения (slip compensation). Не знаю, поможет ли она.
Михайло

Parliament74 корифей
Сообщения: 774 Зарегистрирован: 16 ноя 2016, 11:33 Имя: Максим Владимирович Страна: Россия город/регион: Магнитогорск Благодарил (а): 15 раз Поблагодарили: 198 раз
Увеличение момента асинхронного двигателя
Сообщение Parliament74 » 16 фев 2019, 16:25
Вариант 1, долгий и сложный, но правильный:
1) На двигатели ставятся энкодеры.
2) К каждому двигателю ставится свой частотник.
3) Частотники настраиваются на векторный режим управления с обратной связью по энкодеру двигателя.
4) Немного магии с синхронизацией скоростей двигателей и настройкой защиты от перекосов при движении.
5) Проблема решена.
Вариант 2: неправильный, но быстрый, и зачастую вполне достаточный:
1) Увеличиваем диапазон ошибки позиционирования (подскажите, на сколько у вас сейчас кран «промахивается» относительно заданного положения и действительно ли это столь критично, либо критично то, что ошибка появляется при позиционировании, а сами «промахи» вполне допустимы?).
2) Ставим предпарковочную скорость на 5 Гц.
3) Проблема решена.
А так по вашей существующей схеме бесполезно пытаться решить эту проблему.
У вас два двигателя работают от одного привода, значит режим управления U/f = const.
В любом случае, нагрузка на моторах в каждый момент разная + кран-то уже не новый, механика уже тоже далека от идеала, тут бывает с одним-то двигателем хоть задирай начальное напряжение, хоть не задирай — не может привод двигатель повернуть на начальной низкой скорости, а тут их тем более два.
Parliament74
Михайло почётный участник форума
Сообщения: 3530 Зарегистрирован: 10 ноя 2009, 04:58 Имя: Толмачев Михаил Алексеевич город/регион: г. Чехов, МО Благодарил (а): 4 раза Поблагодарили: 236 раз
Увеличение момента асинхронного двигателя
Сообщение Михайло » 17 фев 2019, 06:33
Одним словом, все проблемы от этого:
Михайло писал(а): ↑ 16 фев 2019, 15:42 При скалярном управлении эта величина неуправляема.
Ваша механика будет менять свое состояние, перекашиваться, подклинивать, а скалярное управление будет работать так, как настроили изначально. Это плохо.
Два двигателя, параллельно подключенных к одному ПЧ, автоматически (в силу своей природы) выравнивают нагрузку между собой. А при перекосах требуется несколько иная стратегия. Надо молиться, чтобы перекосов не было.
Михайло

keysansa эксперт
Сообщения: 2210 Зарегистрирован: 20 дек 2018, 04:45 Имя: Сергей Страна: РБ/РФ город/регион: РФ Сергиев Посад Благодарил (а): 1570 раз Поблагодарили: 143 раза
Увеличение момента асинхронного двигателя
Сообщение keysansa » 17 фев 2019, 14:22
Полностью согласен с Parliament74 , в части установки энкодеров.
С «точки зрения» момента — общестандартный 3ф двигатель после установки энкодера (не замкнутый контур, но тоже бонус) работал на прессе (которому было необходимо выдерживать скорость перемещения вне зависимости от нагрузки) даже на U/F характеристике.
Да, надо будет ПЧ на каждый двигатель.
Да, надо будет согласовывать положение.
В трансформаторной будке живет трансформаторная собака (с) Прозрачный гонщик.
keysansa
Автор темы
Promserg здесь недавно
Сообщения: 12 Зарегистрирован: 05 мар 2017, 11:19 Имя: Дмитрий Страна: Россия Благодарил (а): 1 раз Поблагодарили: 2 раза
Увеличение момента асинхронного двигателя
Сообщение Promserg » 24 авг 2019, 18:11
Большое спасибо всем за ответы!
paul-th писал(а): ↑ 16 фев 2019, 14:01 двигателя же в паре работают или у вас отдельно на каждый движок ПЧ стоит?
Двигателя работают в паре на 1 частотнике.
Проблему удалось решить.
В частотнике поменяли режим управления со скалярного на векторный, после перевода в векторный режим подобрали компенсацию скольжения (324 параметр Slip Compensation) в 20rpm. Так же при переходе на медленную скорость сделали задание приводу в 3% (40 об/мин). Вот уже 6 месяцев все работает отлично, ни одного сбоя в работе крана не было.
Электронный редуктор или как кардинально увеличить крутящий момент коллекторного двигателя переменного тока на низких оборотах. Часть 1. Предварительные замечания
В статье приведены принципиальные схемы, разводка плат и фотографии устройств регуляторов-стабилизаторов скорости вращения мини дрелей на базе микросхем U2010B / U2008B. Стабилизация скорости вращения коллекторных двигателей переменного тока, примененных в этих дрелях, дала возможность в разы увеличить их крутящий момент, что позволило существенно расширить сферу применения подобных дрелей и использовать их в таких режимах работы, которые ранее были для них недоступны (сверление отверстий, распиловка, заточка). Показаны примеры применения сконструированных устройств совместно с мини дрелями.

Введение
Коллекторные двигатели постоянного и переменного тока, как известно, обладают одним общим свойством: при увеличении напряжения, подаваемого на такие двигатели, увеличиваются их скорость и крутящий момент. Причем, на холостом ходу, то есть без нагрузки на вал, или, другими словами, при нулевом тормозном моменте, скорость вращения таких двигателей (а особенно двигателей переменного тока) может достигать достаточно высоких значений – до десятков тысяч об/мин. В то же время при сверлении отверстий, например, электродрелью от двигателя требуется повышенный крутящий момент, который тем больше, чем толще сверло. При этом для более точного позиционирования сверла и, особенно, для приемлемого режима сверления скорость вращения должна быть достаточно низкой (несколько сот об/мин). В связи с этим в электродрели устанавливают механический редуктор, снижающий скорость вращения вала и одновременно увеличивающий его крутящий момент в десятки и даже в сотни раз (особенно в дрелях-шуруповертах). Если же двигатель используется в инструментах для заточки (например, сверл) или резки каких-либо материалов (например, в циркулярной пиле), то есть на его валу установлен абразивный точильный или отрезной круг, то сверхвысокая скорость вращения двигателя на холостых оборотах (например, 30000 об/мин) может привести к разрушению таких кругов (они могут просто разлететься на куски, что уже травмоопасно). В связи с этим, при эксплуатации подобных кругов для них указывается максимальная скорость их вращения. Однако если снизить скорость вращения двигателя до приемлемого уровня путем подачи на двигатель пониженного напряжения, то одновременно снизится и крутящий момент. А поскольку тормозной момент круга часто на порядок больше аналогичного момента сверла, так как их диаметры могут отличаться на порядок, то при низкой скорости вращения и, соответственно, малом крутящем моменте при достаточном тормозном моменте такой круг может просто остановиться. В связи с этим в подобных устройствах, так же как и в электродрелях, может понадобиться установка механического редуктора.
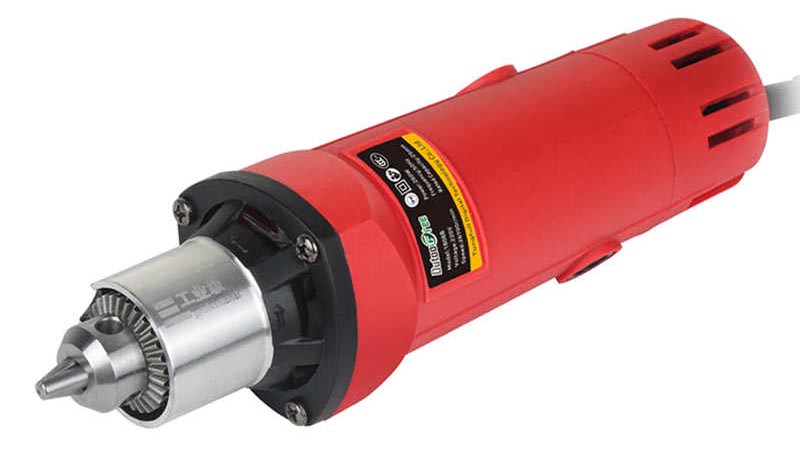
Механический редуктор, устанавливаемый, например, в электродрели, как известно, представляет собой устройство, состоящее из нескольких стальных шестерен, укрепленных на осях с подшипниками. Поскольку редуктор имеет некоторые габариты и вес, естественно, габариты и вес таких дрелей несколько увеличены (до 2 кг и более), но при ручном сверлении отверстий это не представляет особой проблемы. Однако если для более прецизионных сверловочных работ используется стойка для дрели, то установка подобной дрели с редуктором в такую стойку уже представляет некоторую проблему. В основном это связано с относительно большими габаритами и весом подобных дрелей и, кроме того, их рукоятка существенно мешает работе. Здесь вне конкуренции более легкая (не более 1 кг) и компактная так называемая мини дрель (её ещё называют прямой шлифовальной машиной, гравером и т.п.). Такое устройство представляет собой просто коллекторный электродвигатель (постоянного или переменного тока) без редуктора (и без рукоятки), на валу которого укреплен патрон для зажатия сверл (или иных насадок, например, отрезных или точильных абразивных дисков). В стойке для дрели подобное устройство закрепляется специальным зажимом (хомутом).
В то же время, как уже упоминалось, сверхвысокие скорости вращения электродвигателей подобных устройств на холостом ходу и низкий крутящий момент на малых и средних скоростях при сверлении отверстий, при разрезке (циркулярная пила) или заточке (точило), не позволяют их использовать в таких режимах работы. Однако эту проблему можно решить более простым и эффективным электронным способом.
Этот способ заключается в стабилизации скорости вращения вала электродвигателя вне зависимости от тормозного момента, или, другими словами, при увеличении тормозного момента на двигатель подается бóльшая мощность, отчего соответственно увеличивается крутящий момент, и установленная скорость вращения вала остается прежней (или, по крайней мере, к ней стремится).
Электронный стабилизатор скорости вращения коллекторных электродвигателей представляет собой устройство, имеющее несложную электронную схему, основу работы которой составляют электрические эффекты, возникающие в электродвигателях при торможении их вала. Что это за эффекты?
Если, например, в электродвигателе постоянного тока попытаться затормозить вал, то возникнет так называемая противо-ЭДС – дополнительное напряжение определенной формы, которое можно использовать для увеличения мощности, подаваемой на двигатель. В работе автора [1] показано, что если питать подобный двигатель выпрямленным напряжением 12 – 18 В частотой 50 Гц (то есть, пульсирующим с частотой 100 Гц), и использовать для подачи на двигатель часть этого напряжения с помощью тиристора, на управляющий электрод (УЭ) которого подавать импульсы для его открытия в определенное время, зависящее от противо-ЭДС, то таким способом можно решить подобную задачу, или, другими словами, стабилизировать скорость вращения двигателя. В схеме [1] входное напряжение подается на двигатель через тиристор, а простейшая RC-цепочка подключена к аноду и катоду тиристора. Напряжение, снятое с конденсатора C, подается на базу npn-транзистора, коллектор которого подключен к аноду тиристора, а эмиттер – к УЭ тиристора. При торможении вала двигателя возникает противо-ЭДС, которая с помощью транзистора включает тиристор раньше, вследствие чего на двигатель подается бóльшая площадь полусинусоиды (выпрямленного напряжения), отчего крутящий момент увеличивается, и, таким образом, скорость вращения вала остается прежней, то есть той, которая изначально была установлена.
Но коллекторный двигатель переменного тока (его еще называют универсальным, поскольку он может работать и от напряжения постоянного тока), используемый в мини дрелях, работающих от сетевого напряжения ~220 В, устроен иначе, чем двигатель постоянного тока. Основное отличие этих двигателей – устройство статора. Если в двигателях постоянного тока магнитное поле статора, как правило, постоянно, поскольку статор представляет собой постоянный магнит кольцевой формы, то в двигателях переменного тока статор (как и ротор) является электромагнитом. Часто в таких двигателях в качестве статора используются два электромагнита, обмотки которых подключены последовательно с обмотками ротора (с помощью щеток), или, другими словами, сетевое напряжение подается на одни концы обмоток, а вторые их концы подключены к щеткам (коллектору) ротора. Направление обмоток статора и ротора выбрано таким образом, что при любой полуволне переменного напряжения магнитное поле заставляет вращаться ротор в одну и ту же сторону. Кстати, если поменять направление обмоток статора, то вал будет вращаться в обратную сторону. Это свойство используется в дрелях и шуруповертах для так называемого реверса – переключения направления вращения в обратную сторону. В такой конфигурации двигателя при его торможении, к сожалению, противо-ЭДС не возникает (или возникает, но очень слабая). Поэтому все попытки автора применить к такому двигателю схему, описанную в [1], ни к чему не привели.
К счастью, для стабилизации скорости вращения подобных двигателей, работающих от сетевого напряжения ~220 В, в свое время немецкой компанией Telefunken (Temic Semiconductors) была разработана специализированная микросхема U2010B и ее несколько упрощенный вариант U2008B. Впоследствии эти микросхемы выпускались компанией Atmel, которая больше известна как разработчик микроконтроллеров. Микросхемы U2008B/U2010B используют иной эффект коллекторных двигателей переменного тока, возникающий при торможении их вала. Этот эффект состоит в том, что при торможении вала ток через двигатель увеличивается. Если этот ток пропустить через токоизмерительный резистор достаточно малого номинала (десятые доли Ома), измерить напряжение на этом резисторе и, в зависимости от этого напряжения, открывать симистор раньше или позже, то таким способом можно достаточно просто стабилизировать скорость вращения двигателя. Фактически на этих микросхемах организован хорошо известный из теории автоматического управления (ТАУ) так называемый ПИД-регулятор (Пропорционально-Интегрально-Дифференциальный регулятор) – устройство в цепи обратной связи, используемое в системах автоматического управления для поддержания заданного значения измеряемого параметра. Такой ПИД-регулятор обладает одним неприятным свойством (впрочем, присущим всем ПИД-регуляторам) – так называемым перерегулированием, проявляющимся в том, что при торможении вала двигателя его скорость может не только оставаться прежней (как на холостом ходу), но даже увеличиваться (и очень существенно). Кроме того, она может и осциллировать с небольшой частотой. Все зависит от соответствующей настройки. Сами микросхемы U2008B/U2010B достаточно распространены, недороги, и в Интернете можно найти массу схем стабилизаторов скорости вращения двигателей переменного тока на базе этих микросхем. Однако все подобные схемы в качестве исходных используют базовые схемы, приведенные в справочных листках на микросхемы U2008B/U2010B, и, кроме того, сконструированы (схемы) на устаревшей элементной базе. Здесь необходимо особо подчеркнуть, что сами по себе схемы хорошо известны, и главное заключается не в самих схемах, а в номиналах и типах компонентов в них входящих, а также в их настройке. В связи с изложенным автором разработаны конкретные устройства на базе этих схем, которые показали достаточно удовлетворительную работу. Описание таких устройств и их настройка с конкретными двигателями переменного тока и является предметом настоящей статьи.
Таким образом, дальнейшее изложение будет построено следующим образом. Вначале будут рассмотрены принципиальные схемы устройств – стабилизаторов скорости вращения электродвигателей на базе микросхем U2008B/U2010B, описан принцип их работы и настройка. Затем будут приведены разводка плат, их фотографии, а также фотографии самих устройств. Далее будут показаны примеры применения этих устройств с конкретными двигателями, а именно: с двигателем, установленным в стойку для дрели, и с двигателем, на базе которого сконструирована небольшая циркулярная пила и точильный станок (последние две опции объединены в одном общем устройстве).
Предварительные замечания о некоторых механических и электрических характеристиках электродвигателей
Как известно, крутящий момент двигателя, рассматриваемого в настоящей статье, в зависимости от частоты его вращения нелинеен. Он имеет два максимума: один – при нулевой частоте, то есть при полностью заторможенном двигателе, второй – при относительно высоких частотах, приближающихся к максимальной. Наиболее интересен диапазон низких частот вплоть до нулевой (особенно в режимах сверления), а диапазон высоких частот, как в режимах разрезки (циркулярная пила), заточки (точило), так и в режимах сверления в свете настоящей статьи интереса не представляет, поэтому далее не рассматривается.
Кроме того, крутящий момент, M, пропорционален квадрату тока, I, протекающего через двигатель, то есть M = kI 2 , где k – коэффициент пропорциональности. Этот факт также хорошо известен и будет использован при дальнейшем изложении.
В качестве «подопытных кроликов» для проверки работоспособности устройств на базе микросхем U2008B/U2010B были выбраны две мини дрели: «TUNGFULL 1806B» и «SKRAB 56000». Это две недорогие мини дрели не имеют редуктора и рукоятки; кроме того, они относительно легки (не более 1 кг). По своим параметрам эти мини дрели, на взгляд автора, как нельзя лучше подходят для использования в устройствах стабилизаторов скорости вращения на базе микросхем U2008B/U2010B.
В паспорте на мини дрель, как правило, указывается её рабочее напряжение питания, мощность, а также скорость вращения (или ее диапазон, если она оборудована электронным переключателем скорости) на холостом ходу. Например, у двигателя мини дрели «SKRAB 56000» напряжение составляет 220 В, мощность 480 Вт, скорость 8000-30000 об/мин (он оборудован переключателем скоростей на базе простейшей схемы на симисторе). У двигателя мини дрели «TUNGFULL 1806B» при том же напряжении питания мощность составляет 260 Вт, а скорость вращения 27,600 об/мин.
Поскольку, как указывалось во введении, микросхемы U2008B / U2010B в качестве одного из параметров, влияющих на регулирование скорости вращения, используют ток, протекающий через двигатель, имеет смысл более подробно рассмотреть диапазон токов вышеуказанных мини дрелей.
Наибольший ток (см. выше) имеет двигатель в полностью заторможенном состоянии. Как определить этот ток, и как он связан с паспортной мощностью мини дрели? Для этого автором был проведен несложный эксперимент, сводящийся к следующему.
С помощью лабораторного автотрансформатора (ЛАТРа) на дрель подавалось переменное напряжение, измеряемое стрелочным тестером; одновременно измерялся и ток (также переменный, то есть в режиме AC) с помощью цифрового тестера. Вначале напряжение устанавливалось достаточно низким (40–50 В), чтобы вал можно было легко затормозить, а затем напряжение быстро увеличивалось до 220 В, и при заторможенном вале, удерживаемом не более 1–2 секунд, снималось показание тока. Эксперимент показал следующее. При полностью заторможенном двигателе и напряжении 220 В ток двигателя дрели «TUNGFULL 1806B» составил около 3 А, а ток двигателя дрели «SKRAB 56000» составил около 2.8 А. Нетрудно подсчитать, что мощность, W, дрели «TUNGFULL 1806B» составила: W = 3 A × 220 В = 660 Вт (против паспортной 260 Вт), а мощность дрели «SKRAB 56000»: W = 2.8 A × 220 В = 616 Вт (против паспортной 480 Вт). Как видно из этого эксперимента, мощности дрелей при полностью заторможенном двигателе существенно превышают паспортные.
Автор задался вопросом: a при каких напряжениях питания мощности заторможенных двигателей дрелей соответствуют паспортным? Это было выяснено путем подачи разных напряжений (ниже 220 В) и одновременного измерения тока.
Вот результат. У дрели «TUNGFULL 1806B» при напряжении питания 138 В ток составил 1.88 А, а мощность: 138 В × 1.88 А = 259.4 Вт (≈260 Вт). У дрели «SKRAB 56000» при напряжении 190 В ток составил около 2.5 А, а мощность: 190 В × 2.5 А = 475 Вт (≈480 Вт). Вот эти значения токов и напряжений (1.88 А и 138 В для дрели «TUNGFULL 1806B» и 2.5 А и 190 В для дрели «SKRAB 56000») и были использованы в дальнейшем при расчете номиналов токоизмерительных резисторов, о которых упоминалось выше.
Теперь после этих предварительных пояснений перейдем к принципиальным схемам устройств.
Материалы по теме
- Datasheet Atmel U2008B
- Datasheet Atmel U2010B
Способы увеличения мощности электродвигателя
Бывает, что мощности электродвигателя недостаточно для обеспечения запуска и работы какого-либо устройства. Как увеличить мощность электродвигателя? Прежде всего, следует знать причину: почему не хватает мощности — а она кроется в параметрах тока, протекающего по обмоткам агрегата. Следовательно, нужно увеличить его значение, либо включив двигатель в сеть большей частоты (если это устройство переменного тока), либо внеся некоторые конструктивные изменения (при включении в бытовую сеть). Ниже мы рассмотрим последний случай.
Как повысить мощность электродвигателя в домашних условиях
Итак, для проведения работ вам следует «вооружиться»:
- набором проводов разного сечения;
- тестером;
- частотным преобразователем;
- источником тока с изменяемой ЭДС.
Сначала необходимо подключить электродвигатель к имеющемуся у вас источнику тока и изменяемой ЭДС и увеличить ее значение. Напряжение в обмотках должно увеличиваться соответственно и поравняться со значением ЭДС (если не принимать во внимание потери в подводящих проводниках, но они незначительны).
Для расчета увеличения мощности двигателя определите значение увеличения напряжения и возведите эту цифру в квадрат. Например, если напряжение на обмотках выросло в два раза (со 110В до 220В), мощность двигателя увеличилась в четыре раза.
Иногда самый рациональный способ повысить мощность электродвигателя – перемотать обмотку. Во многих моделях это медный проводник. Вам следует взять провод из того же материала и той же длины, но большего сечения. Мощность двигателя (и ток в проводе) увеличатся во столько же раз, во сколько снизится сопротивление обмотки. Следите за тем, чтобы напряжение на обмотках оставалось неизменным.
Расчет в этом случае тоже достаточно прост. Разделите большую цифру сечения провода на меньшую. Если провод сечением 0.5 мм заменен проводом сечением 0.75 мм, показатель мощности вырастает в 1.5 раза.
Если вы включаете асинхронный трехфазный двигатель в однофазную бытовую сеть, на первую обмотку подается фаза, на второй фаза сдвигается конденсатором, на третьей сдвиг фаз отсутствует. Именно последняя обмотка создает момент вращения в противоположном направлении (тормозящий момент). Увеличить полезную мощность двигателя в этом случае можно путем отключения третьей обмотки. Это приведет к исчезновению тормозящего момента, генерируемого при работе всех обмоток, и, соответственно, повышению мощности. Данный метод удобен в том случае, когда одна обмотка у двигателя уже сгорела – двух оставшихся вам вполне хватит для подключения и обеспечения работы агрегата.
Еще лучшего результата вы достигнете, поменяв местами выводы третьей обмотки и создав таким образом момент вращения в правильном направлении. В этом случае двигатель «выдаст» более 50% мощности от номинала. Эту обмотку рекомендуется подключать через конденсатор с правильно подобранной емкостью.
У асинхронного двигателя переменного тока мощность можно увеличить, присоединив к нему частотный преобразователь, который повысит частоту переменного тока в обмотках. Значение мощности в этом случае фиксируется с помощью тестера, поставленного на режим ваттметра. Существует два вида преобразователей частоты, отличающиеся принципом работы и устройством:
- Приборы с непосредственной связью (выпрямители). Они не подходят для мощного оборудования, но с небольшим двигателем, использующимся в быту, способны «справиться». С помощью такого устройства осуществляется подключение обмотки к сети. Выходное напряжение, образованное им, имеет частоту от 0 до 30 Гц. При этом управлять скоростью вращения привода можно только в ограниченном диапазоне.
- Приборы с промежуточным звеном постоянного тока. Они производят двухступенчатое преобразование энергии – выпрямление входного напряжения, его фильтрацию и сглаживание и последующую трансформацию в напряжение с требуемой частотой и амплитудой при помощи инвертора. В процессе преобразования КПД оборудования может быть несколько снижен. Благодаря возможности обеспечивать плавную регулировку оборотов и выдавать на выходе напряжение с достаточно высокой частотой, преобразователи данного типа более востребованы и широко применяются в быту и на производстве.
Произведя необходимые расчеты и выбрав наиболее эффективный в вашем случае способ, вы сможете заставить двигатель работать с нужной вам мощностью. Не забывайте о мерах предосторожности.
Увеличение оборотов электродвигателя
Увеличение оборотов электродвигателя также ведет к повышению его мощности. При выборе способа увеличения оборотов учитывайте тип агрегата, особенности модели и область ее применения.
Для повышения частоты вращения коллекторного двигателя следует или уменьшить нагрузку на вал, или увеличить напряжение питания. Обратите внимание на следующие нюансы:
- Мощность двигателя должна держаться в рамках номинала.
- Работа коллекторного двигателя с последовательным возбуждением без нагрузки, если не снижено питание, чревата его выходом из строя, так как он может разогнаться до слишком большой скорости.
- Увеличение оборотов с помощью шунтирования обмотки возбуждения часто приводит к сильному перегреву мотора.
Вышеуказанный способ подходит и для электродвигателей с электронным управлением обмотками (в них используется обратная связь), поскольку их свойства очень схожи с коллекторными моделями (главное различие – невозможность осуществления реверса путем переполюсовки). Все перечисленные ограничения должны соблюдаться при работе с двигателями данного типа.
В асинхронном двигателе, подключаемом непосредственно к сети, частоту вращения регулируют, изменяя напряжение питания. Этот способ не слишком эффективен, поскольку коэффициент полезного действия сильно меняется из-за нелинейного характера зависимости скорости от напряжения. К синхронному двигателю данный метод применять нельзя.
Трехфазный инвертор позволяет регулировать обороты электродвигателей обоих типов (синхронного и асинхронного). Прибор должен обеспечивать уменьшение напряжения при снижении частоты.
Зная, как сделать мощнее электродвигатель, вы сможете заставить оборудование, к которому он подключен, работать с гораздо большей эффективностью и КПД. Естественно, перед началом работ следует четко представлять себе номинальную мощность двигателя. Данные можно найти в паспорте или на табличке, прикрепленной к корпусу агрегата. Если они отсутствуют (или не читаемы), воспользуйтесь одним из способов определения мощности, описанных в предыдущих статьях.
Работая с электродвигателем, соблюдайте правила техники безопасности. Не допускайте его перегрева и следите, чтобы он эксплуатировался в подходящих условиях. При поломке агрегата или первых признаках неисправности проведите технический осмотр и устраните неполадки. Если проблема слишком серьезная, и вы не можете справиться с ней самостоятельно, обратитесь к специалисту. Срок службы двигателя зависит от множества факторов, но в ваших силах свести к минимуму возможность поломки и сделать так, чтобы устройство работало долго и эффективно.
Повышение мощности электродвигателя
От мощностных характеристик электродвигателя напрямую зависит его КПД. Если мощности двигателя недостаточно для выполнения каких-то конкретных задач, крутящий момент можно увеличить, используя разные способы. Компания ООО «ПО «Электромашина» готова предложить свои услуги по увеличению мощности электродвигателя, благодаря чему может значительно вырасти эффективность его работы.
Способы увеличения мощностных показателей
Одним из главных факторов, влияющих на показатели мощности, является разновидность электротока. Если двигатель работает от постоянного тока, достаточно увеличить значение этого параметра. Если от переменного – меняют частоту питающего напряжения. Еще один способ связан с внесением изменений в конструкцию электродвигателя, когда повышения мощности добиваются перематыванием его обмоток. Чаще всего для этого используется проводник такой же длины, как и у старой обмотки, но большего сечения. Если оставить питающее напряжение на прежнем уровне, то сопротивление нового контура уменьшится, а крутящий момент увеличится во столько же раз. Например, замена провода сечением 0,5 мм на 0,75 мм уменьшает сопротивление и увеличивает мощность в 1,5 раза. Наконец, еще одним способом поднятия мощности является увеличение оборотов электродвигателя. При этом нужно учитывать тип двигателя, параметры конкретной модели и область ее применения.
Изменение характеристик в рамках продукта «Новая жизнь»
Нашей компанией был разработан продукт «Новая жизнь», в рамках которого Вы можете избежать сложных ремонтных работ и получить обновленный, более мощный электродвигатель в старом корпусе. Кроме того, его характеристики могут быть приведены к современным требованиям к электрооборудованию. В результате проведенной работы мощность двигателя может быть увеличена, а заказчик избежит значительных трудностей, например необходимости закупки новой крупной электрической машины. Часто этот процесс может продолжаться несколько месяцев. Прежде чем приступить к работе, мы проведем полную диагностику электромашины и предоставим Вам полную информацию о ней. Все виды работ выполняются строго по технологическим картам и с учетом пожеланий заказчиков. Для того чтобы поднять мощность электродвигателя, обратитесь в ООО «ПО «Электромашина». Уточнить любую интересующую информацию или оформить заявку на услугу Вы можете по телефону или оставив свои контактные данные для обратной связи.
Наши преимущества

Снижение затрат за счет сокращения времени простоя оборудования

Опыт работы со сложными, специализированными и крупногабаритными электродвигателями

Ответственный подход к диагностике и ремонту в реальные сроки и за разумную стоимость

Разработка и расчет Проектирование ключевых узлов электродвигателя